Olá pessoal essa é uma vídeoaula do curso de licenciatura em computação modalidade à distância promovido pelo Instituto Federal de Educação Ciência e Tecnologia do Triângulo Mineiro disciplina sistemas operacionais e distribuídos o tema desta videoaula é gerência de memória enquanto nos sistemas monoprogramáveis a gerência da memória não é muito complexa nos sistemas multiprogramáveis essa gerência se tornou crítica devido à necessidade de se iar o número de usuários e aplicações utilizando eficientemente o espaço da memória principal então gente quando nós tínhamos apenas e sistemas monoprogramáveis com apenas um programa residente na memória você não tinha que ter
um um um gerenciamento de memória muito eficaz visto que apenas um programa residi na memória então você não precisava dividir a memória principal com praticamente nada né além do sistema operacional já nos sistemas multiprogramáveis né ou multitarefas você vai ter vários programas residindo na mesma memória Então você vai ter ali programas maiores que é sua memória você vai ter dois três programas lutando pelo tamanho total da memória e às vezes você precisa de três programas para serem executados ao mesmo tempo e não cabe cabe apenas dois na memória Então você tem que ter um gerenciamento
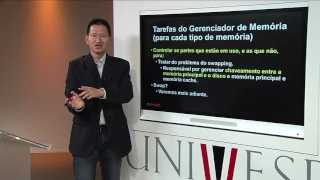
bem mais eficaz que nos sistemas monoprogramáveis né funções B básicas em geral programas são armazenados em memórias secundárias como disco Ou fita por serem meios não voláteis abundantes e de baixo custo como o processador somente executa instruções localizadas na memória principal o sistema operacional deve sempre transferir programas da memória secundária para a memória principal antes de serem executados como o tempo de acesso à memória secundária é muito superior ao tempo de acesso à memória principal o sistema operacional deve buscar reduzir o número de operações de entrada e saída à memória secundária caso contrário sérios problemas
no desempenho do sistema podem ser ocasionados Ou seja você precisa armazenar os seus programas os seus softwares do computador na memória secundária né no caso um disco por exemplo o HD por quê Porque são memórias não voláteis Ou seja elas não vão apagar se você tirar a energia elétrica delas então todo computador tem seus programas residindo da memória secundária porém o processador só consegue se comunicar com a memória principal então Toda vez que você vai executar um desses programas que estão na sua memória secundária você tem que fazer o quê transferir eles da memória secundária
pra memória principal certo e como o acesso à memória secundária é extremamente lento o que que acontece eh você tem tem que criar técnicas né para manter o mais ocupado possível o seu processador enquanto você vai fazer essa transferência também de de informação da memória secundária paraa memória principal mais funções básicas né a gerência de memória deve tentar manter na memória principal o maior número de processos residentes permitindo maximizar o compartilhamento do processador e demais recursos computacionais mesmo na ausência de espaço livre o sistema deve permitir que novos processos sejam aceitos e executados isso é
possível por meio da transferência temporária de processos residentes da principal para memória secundária liberando espaço para novos processos esse mecanismo é conhecido como swpp e será detalhado posteriormente então um dos objetivos né da gerenciamento de memória é tentar executar o maior número de processos ao mesmo tempo né ou seja residir o maior número de processos da memória principal e mesmo que não ten espaço na memória para um novo processo residir técnicas que você deve Tirar algum processo que está Resente na memória e levado pra memória secundária para depois você recuperá-lo quando for for a vez
dele novamente ser executado pelo sistema operacional né pelo processador Então essa técnica é chamada de swaping esse esse leve trá do dos processos né entre memória secundária e memória principal outra preocupação na gerência de memória é permitir a execução de de programas que sejam maiores que a memória física disponível implementada por meio de técnicas como memória virtual em uma ambiente de multiprogramação o sistema operacional deve proteger as áreas de memória ocupadas por cada processo além da área onde reside o próprio sistema caso um programa tente realizar algum acesso indevido à memória o sistema deve impedi-lo
de alguma forma apesar de gerência de memória garantir a proteção de áreas de memória mecanismos de compartilhamento devem ser oferecidos para que diferentes processos possam trocar dados de forma protegida então ó outra preocupação da memória é caso um processo eh não caiba na memória principal devem existir técnicas né no caso a técnica de memória virtual por exemplo para você conseguir executar esse processo mesmo assim e também outra outra preocupação é você proteger essa memória né você você garantir que apenas o os processos residentes né possam acessar esse nível de esse intervalo de memória e outros
processos não possam alterar né senão todo mundo pode mexer na memória todo mundo e pode causar sérios problemas mas mesmo protegendo a área de memória do seu processo Deve existir técnicas que possam compartilhar informação entre processos Diferentes né caso seja necessário Então você repara que existem várias preocupações quando o assunto é gerência de memória né bom vamos agora falar sobre cada cada método de de gerência de memória utilizado primeiro é a locação contigua simples na locação contigua simples a memória principal é subdividida em duas áreas uma para o sistema operacional e outra para o programa
de usuário Então você tem aqui sua memória principal tá tudo isso aqui e ele simplesmente divide á do se opcional e área de programa essa técnica era utilizada nos nos sistemas programáveis né onde somente um programa e residi na memória por vez então uma das únicas preocupações que ele tinha era que esse programa não pudesse acessar essa área né do sistema operacional eh teria um registrador aqui informando qual é a área limite né ele só poderia então trabalhar de memória daqui para pra frente essa área mais clara outra preocupação seria com com relação ao tamanho
do processo né se ele iria caber aqui na na área de presente alguns temas mono programáveis nesse esquema o usuário tem controle sobre toda a memória principal podendo ter acesso a qualquer posição da memória Inclusive a área do sistema operacional para proteger o sistema desse tipo de acesso que pode ser intercional ou não alguns sistemas implementam proteção por meio de um registrador que delimita as áreas do sistema operacional e do usuário então foi o que eu disse né é criado um registrador que vai falar qual é a posição inicial onde o programa do usuário vai
poder residir a informação certo dessa forma sempre que um programa faz referência ao endereço na memória o sistema verifica se o endereço está dentro dos limites permitidos e então ele faz essa verificação E caso ele não não possa utilizar aquela área de memória ele vai gerar um erro né E vai finalizar o programa por exemplo a locação particionada os sistemas operacionais evoluíram no sentido de proporcionar melhor aproveitamento dos recursos níveis os sistemas multiprogramáveis já são muito mais eficientes no uso do processador necessitando assim que diversos programas estejam ao mesmo tempo na memória principal e que
novas formas de gerência de memória sejam implementadas Então aquela técnica anterior né a técnica de alocação contigua simples e como eu disse ela aguentava apenas um processo por vez n um programa por vez agora não os temas multiprogramáveis teriam que implementar uma nova técnica quer dizer novas técnicas né que pudessem resistir vários programas ao mesmo tempo na memória você teria que dividir a memória entre os programas então Eh falando ainda das alocações particionadas temos a locação particionada estática nessa locação a memória é dividida em pedaços de tamanho fixo chamado partições o tamanho das partições deve
ser estabelecido na fase de iniciação do sistema e definido em função do tamanho dos programas que executarão no ambiente Então você pegaria sua memória principal né você separa aqui a parte sistema operacional como na anterior e a diferença é que essa área aqui a área livre para você trabalhar você vai dividir em pequenas e pequenas partes né pequenos pedaços de tamanhos fixos então não necessariamente todas T que ter o mesmo tamanho Mas cada um tem que ser o seu tamanho fixo por exemplo a partição um ela tem 2 k então ela tem 2K partição 2
tem 5k a 3 tem 8k Então essas partições elas não podem mudar de tamanho tá apenas se você desligar o computador e ligar novamente se operacional aí ele pode criar partições de tamanho diferentes mas uma vez elas criadas aqui durante a execução do sistema operacional ela não vai alterar o tamanho certo Então imagina que você tem aqui essas três partições né o tamanho delas aqui e alguns processos que a gente vai executar para exemplificar mais à frente temos o processo a o b o c o d e o e né ambos com tamanho respectivamente de
2K 4K 1k 6k e 3K Então é assim que funciona basicamente a locação particionada estática eh inicialmente os programas só podiam ser carregados executados em apenas uma partição específica mesmo se outros estiverem disponíveis a esse tipo de gerência de memória chamou-se alocação particionada estática absoluta Então quando você tinha os seus processos aqui os seus programas a serem executados eh você também definia em qual partição cada programa ia ser executado e uma vez definido isso isso não podia ser alterado ou seja eh você você falava que o programa A e o programa c tem que ser
executado na partição um o b e o e tem que ser na partição do e o d tem que ser na partição TR ou seja mesmo se o programa D ele for finalizado e tiver essa partição livre aqui o programa c e o programa e tiver se tivessem esperando eles não poderiam ser executado aqui mesmo com o tamanho livre então você imagina você tem uma partição de 8k aqui desperdiçada sendo que o c só poderia entrar em execução depois que o a fosse finalizado aqui na partição 1 o mesmo caso do B né o b
estaria executado na partição dois e o e só poderia ser executado caso o b finalizasse para ele poder usar partição dois né então você percebe que é uma desvantagem bem bem grande isso aí essa exigência de cada programa pod ser executado é apenas uma partição com a evolução dos compiladores montadores linkers e loaders o código gerado deixou de ser absoluto e passou a ser relocável no código reloc todas as referências a endereços no programa são relativas ao início do código e não a endereços físicos da memória esse tipo de gerência de memória é denominado alocação
particionada estática relocável uma coisa que eu esqueci de falar gente aqui no na locação paral estática absoluta é por que esse programa aqui só pode executar no um porque ele faz referências a endereços absolutos da memória certo então vamos supor que esse programa C aqui ele usa a posição 1k tá então a posição 1k ela vai tá aqui ó mais ou menos no meio certo dessa partição temos aqui posição zero a posição 1 e a posição dois então ele só consegue entender a posição 1k então se ele tiver aqui ó na partição dois a partição
dois já vai começar no 2K porque você imagina aqui é o zero aqui é o 1 aqui é o do né aí aqui vai 3 4 5 5 6 7 né porque aqui ó são 2K aqui são 5 então o total seria 7k então esse esse programa B por exemplo ele se comunica ele ele faz um uma referência à posição 3K a posição 3K tá aqui ó então ele precisa ser na partição do porque a posição 3K só tá na partição 2 a mesma forma o d o d poderia fazer referência por exemplo à posição
10k e a posição 10k só existiria aqui mais ou menos né porque aqui seria S Então seria 8 9 10 e não existe posição 10k aqui porque aqui vai só até a sete então já nessa técnica aqui de alocação particionada estática relocável e os endereços são são relativos né ou seja são reloc então e ele faz referência a uma posição a partir da posição da do início da partição então ele vai fazer referência aqui por exemplo a posição 1k não quer dizer que a posição 1k da memória quer dizer que a posição 1 k a
partir do início da partição então todo mundo tem a partição 1 k Aqui é aqui ó 0 k 1 k 2K aqui a mesma coisa 0 k 1 2 3 4 5 aqui 0 1 2 3 4 5 6 7 8 Então ele aonde tiver ele vai conseguir acessar as posições de memórias relativas né então ele vai conseguir reaproveitar melhor que anterior não vai ficar presa uma partição nesse esquema de alocação de memória a proteção baseia-se em dois registradores que indicam o limite inferior e superior da partição onde o programa está sendo executado caso o
programa tente necessário uma posição de memória fora dos limites definidos pelos registradores ele será interrompido e uma mensagem de violação de acesso será gerada pelo sistema operacional ou seja cada uma dessas partições aqui ela e ela vai ter um registrador né informando a posição inicial e a final então o programa Vai fazer o uso desses registradores aqui para saber então se ele tentar acessar alguma área aqui ó fora dos limites o sistema operacional vai vai vai impedir que isso aconteça né E vai gerar um erro no caso aa ainda na ação par estática tanto no
sistema de locação absoluta quanto no de locação relocável os programas normalmente não preenchem totalmente as partições onde são carregados esse tipo de problema decorrente da locação fixa das das partições é conhecido como fragmentação interna Então imagina que você tem aqui eh uma par essa aquela partição né a partição 1 a 2 e a TR e o programa C ele não gastou a partição inteira certo gastou só metade a mesma coisa com o partição B né Desculpa a partição dois né o programa a ele não gastou tudo e o programa e também não gastou tudo então
você pode ver que você tem aqui eh áreas livres entre as partições certo eh áreas fragmentadas então Eh você cria um problema chamado fragmentação interna ou seja dentro das partições você vai ter é uma fragmentação então por exemplo o processo B você consegue eh colocar ele aqui ó mas o processo D por exemplo você não consegue colocar ele em lugar nenhum né Por quê Porque tem espaço Mas como os espaços não estão congruentes né não estão ao lado do um do outro você não consegue guardar uma informação aqui completa um programa completo aqui por exemplo
o programa d de 6k não cabe aqui não cabe aqui nem aqui mas se você pegasse essa parte aqui ó e juntasse com essa aqui você conseguiria colocar o programa D Então esse é um dos problemas que nós temos aqui na par na locação particionada né fragmentação interna e a locação particionada dinâmica na locação particionada dinâmica ou variável cada programa utiliza o espaço necessário tornando essa área sua partição Então nesse caso aqui não há uma partição e definida com o tamanho antes do programa ser executado Então você tem toda a sua área livre aqui para
você trabalhar e não necessariamente ela já tá pré dividida ela tá livre então se você colocar um programa B aqui ó de 4K você criou uma parção de 4K Depois você coloca o programa C de 1k um programa é de 3K e um programa A de 2K Então você percebe que você vai colocando aqui e sua área livre vai ficar sempre no final congruente então sempre é é uma grande possibilidade de você sempre conseguir colocar um programa aqui no final certo porém e Nem tudo são flores né nesse tipo aqui de de gerência de memória
um tipo diferente de fragmentação começará a ocorrer quando os programas forem terminando e deixando espaços cada vez menores à memória não permitindo o ingresso de novos programas chamada fragmentação externa então aqui ó Nessa situação onde todos os programas estão executando eh aparentemente não tem problema nenhum mas conforme esses programas vão saindo vão terminando vão eles vão deixando um buraco aqui e olha o que acontece se o programa b e o programa e saírem vai ficar um buraco do b e no e certo e vai acontecer a mesma coisa o programa D quer entrar aqui em
algum lugar e não acha espaço Por quê Porque agora ele continua tendo áreas livres porém não congruentes então ele não vai conseguir encaixar né então ele criou uma uma um problema chamado fragmentação externa certo e Existem duas soluções para o problema de fragmentação externa memória principal então nós podemos resolver esses problemas de duas formas A primeira é simplesment é simplesmente esperando um programa e que tá entre essas duas partes aqui não utilizadas finalizar Então você tem que esperar o prama C finalizar para você ter uma parte aqui de 8k depois livre certo e não é
uma uma solução muito eficaz porque esse programa pode demorar a sair né Então teremos um problema a outra técnica um pouco mais eficaz seria o qu se você movesse as áreas utilizadas Então você pegaria o programa c e moveria ele PR pro início da memória principal aqui e pegaria o a também iia ele né tornando o sistema totalmente relocável então ele seria uma solução melhor porém é devido à complexidade do algoritmo e o recurso do sistema que ele utiliza ele acaba sendo inviável porque ele gastaria tanto tempo fazendo isso que às vezes não seria tão
viável assim você depender dessa solução certo e estratégia de alocação de partição os sistemas operacionais implementam basicamente três estratégias para determinar em qual área livre um programa será carregado para execução essas estratégias tentam evitar ou diminuir o problema da fragmentação externa a melhor estratégia a ser adotada por um sistema Depende de uma série de fatores sendo mais importante o tamanho dos programas processados no ambiente independentemente do algoritmo utilizado o sistema possui uma lista de áreas livres com endereços e tamanhos de cada área então o sistema vai ter uma lista tá de das áreas livres o
endereço e o tamanho dessas Áreas Aí vai vai depender da forma como nós vamos ver agora aqui adiante Qual é o critério que ele vai utilizar então nós temos aqui principal e três áreas livres entre os entre os programas tá área livre 1 2 e 3 elas com qu 5 3K A primeira é o Fit na estratégia bestfit é escolhida a partição em que o programa deixa o menor espaço sem utilização o espaço que sobra menos nesse algoritmo a lista de áreas livres está ordenada por tamanho diminuindo o tempo de busca por uma área desocupada
uma grande desvantagem desse método é consequência do próprio algoritmo como é locada a partição que deixa menor área livre a tendência que cada vez mais a memória f Com pequenas áreas não contíguas aumentando o problema da fragmentação Então como que funciona o bestfit você tem aqui três áreas né Livres 1k 5k e 3K Ele vai tentar encaixar esse processo aqui ó em alum dessas três áreas e ele vai procurar a área que deixe depois a menor área livre certo a área que sobrar menos depois desse processo F encaixar então ó ele tentaria colocar primeiro F
aqui na área livre 1 1 k 1 k encaixaria certinho certo beleza e ele ia testar aqui também essa área tem 5k então ele tentaria colocar um de um aqui depois de colocar esse c esse 1k nesse 5k vai sobrar quanto 4 então aqui ele teria sobrado qu se ele tentasse colocar aqui um o tamanho Total era três então se ele colocar um aqui vai sobrar quanto dois então aqui ele tem qu e aqui ele tem dois qual deles que sobra menos essa área aqui né área livre TR que sobra dois então ele vai colocar
aqui naqu área que sobra menos que é dois então o c não vai mexer um não vai mexer e aqui vai colocar aqui vai sobrar dois então ele sempre procura o lugar que ele vai encaixar melhor e sobrar menos mas você percebe que se for certinho aqui ele não vai encaixar o que seria o que é bem estranho né então não é uma técnica muito muito boa por quê Porque conforme você vai encaixando aqui você vai deixando pedaços menores E aí a possibilidade de você criar a fragmentação eh externa é grande né aqui ó mostra
como que ele ficaria depois né Colocar aqui teria uma área livre agora de 2K que é menor entre as três a segunda estratégia é worst Fit né na estratégia Dafit é escolhida a partição em que o programa deixa a Mai o maior espaço em utilização o maior espaço por utilizar as maiores partições a técnica de Word Fit deixa maiores espaços Livres permitindo que o maior número de programas utiliz a memória diminuindo o problema da fragmentação Então esse método aqui aqui já melhora é o problema da fragmentação já diminui ele um pouco né e ele usa
é o quesito contrário do best Fit né como que ele faz ele quer colocar um de 1 k aqui ele vai ver aqui aqui vai caber certinho então para ele não serve então ele vai sobrar essas duas áreas se ele colocar aqui vai sobrar quatro depois certo se ele colocar aqui vai sobrar dois então ele pega o pior worst quer dizer pior em inglês então vai o pior entre o quatro e o dois O pior é o quatro né porque vai sobrar um espaço maior então ele vai encaixar aqui certo a aqui aqui eles fizeram
um desenho errado tá gente ó aqui não seria o f aqui não o f seria aqui tá então o f seria nessa área livre dois aqui ó então corrija na apostila de vocês aí e a terceira estratégia é o first Fit né primeiro na estratégia first Fit é escolhida a primeira partição livre de tamanho suficiente para carregar o programa o primeiro espaço que cober nesse algoritmo a lista de áreas livres está ordenada crescentemente por endereços como o método Tenta primeiro utilizar as áreas livres de endereços mais baixos Existe uma grande chance de se obter uma
grande partição livre nos endereços de memória mais alto nas três estratégias apresentadas a first Fit a mais rápida consumindo menos recursos do sistema por que isso porque ele não precisa fazer tanta conta ele vai olhar ele vai olhar sempre o primeiro aqui COB ele já coloca então ele não precisa olhar esse olhar esse olhar esse porque no bestfit no worst Fit ele tem que olhar todas e comparar Qual é melhor para cada um e depois alocar no first Fit não ele vai olha o primeiro C já coloca e pronto então ele não se preocupa com
praticamente nada pra frente então ele vai ser o mais rápido certo Então como que seria o first Fit ele tem um espaço de 1k aqui 5k e 3K Ele simplesmente vai ver C aqui ele vem cá e já coloca certo o primeiro que ele V pela frente agora a gente vai falar de Swap que a gente comentou lá no início da apresentação a técnica de swpp foi produzida para contornar o problema de da insuficiência de memória principal o swpp é uma técnica aplicada a gerência de memória para programas que esperem por memória livre para se
para serem executados nessa situação o sistema Escolhe um processo residente que é transferido da memória principal para memória secundária Swap out geralmente o disco posteriormente o processo é carregado de volta da memória da área para a sua memória principal Swap in e pode continuar sua execução como se nada tivesse ocorrido Então quando você quer colocar um um novo programa na memória principal e não cabe você tem que fazer o quê você tem que escolher um programa que tá lá um programa residente na memória e tirar ele da memória principal Então você tem que fazer o
quê mover ele mas você não pode simplesmente apagar ele né você tem que mover ele da memória principal para a memória secundária como um backup e aí e essa essa movimentação da memória principal pra secundária é chamado de Swap out Ou seja você vai tirar ele da memória principal depois quando for a vez dele ser executado você vai fazer o processo inverso você vai mover ele da memória secundária pra memória principal que é o Swap in certo então aqui você você vê um exemplo de como é que funciona temos aqui o programa A B E
E G E você quer colocar o h certo certo então ele vai escolher aqui um dos programas para serem removidos né temporariamente então no caso escolher o b e vai dar um Swap out no B ele vai mover o b pra memória secundária e vai ficar guardado lá ó vai ficar um arquivo de Swap E aí quando algum programa por exemplo G terminar de ser executado vai ter vai ter mais espaço livre aqui para ele pro B então eu vou lá e faço o Swap in que é o qu movimentar o a minha informação que
tá nesse arquivo na memória secundária para memória principal novamente então el quando ele o Sea operacional for executar o programa ele já tá na memória principal aqui certo e o algoritmo de escolha do processo a ser retirado da memória principal deve priorizar aquele com menor chance de ser executado para evitar o Swap desnecessário de um processo que será executado logo em seguida então ele o algoritmo ele tem que escolher um processo né que não vá ser utilizado tão cedo porque não adianta nada ele mover e logo em seguida já ter que mover de novo para
principal e nem deu respiro né ele senão ele vai ficar só movimentando não vai fazer mais nada então ele tem que escolher bem aí qual que é o melhor processo para se retirar no momento o conceito de swaping permite maior compartilhamento da memória principal e consequentemente maior utilização dos recursos do sistema computacional seu maior problema é o elevado custo das operações de entrada e saída swop in swop out o ou seja ele gasta bastante tempo né então ele diminui o desempenho por quê Porque se você precisa de um programa urgente ele vai ter que movimentar
da memória secundária para principal isso nem sempre é tão rápido quanto se ele tivesse na memória principal Então você acaba perdendo desempenho um pouco se você quer armazenar vários programas ao mesmo tempo na memória principal e não cabe entendeu bom finalizamos mais essa videoaula né e e e é a última vídeoaula do capítulo espero que vocês tenham aproveitado bastante esse capítulo durante esse semestre é provavelmente você nós tivemos bastante contato aí pelo fórum né na aula presencial e o conselho que eu dou mais uma vez é para entender melhor esse capítulo leia o Capítulo na
apostila né lá é bem mais detalhado tem mais exemplos e como sempre bons estudos